⚠
Birikmiş konumlandırma hatası
Tekerlek tabanlı odometri zamanla sapma yapar. QR yer işaretleri, tahmin edilen pozu periyodik olarak düzeltmek için bilinen referans noktaları olarak eklendi.
Otonom bir endüstriyel yönlendirmeli araç (AGV) için LiDAR tabanlı haritalama ve konumlandırma sistemi.
2024–2026
Prototip
Haritalama Yazılımı, Sensör İşleme, Arayüz Entegrasyonu
Yarışma ve Bağımsız Geliştirme
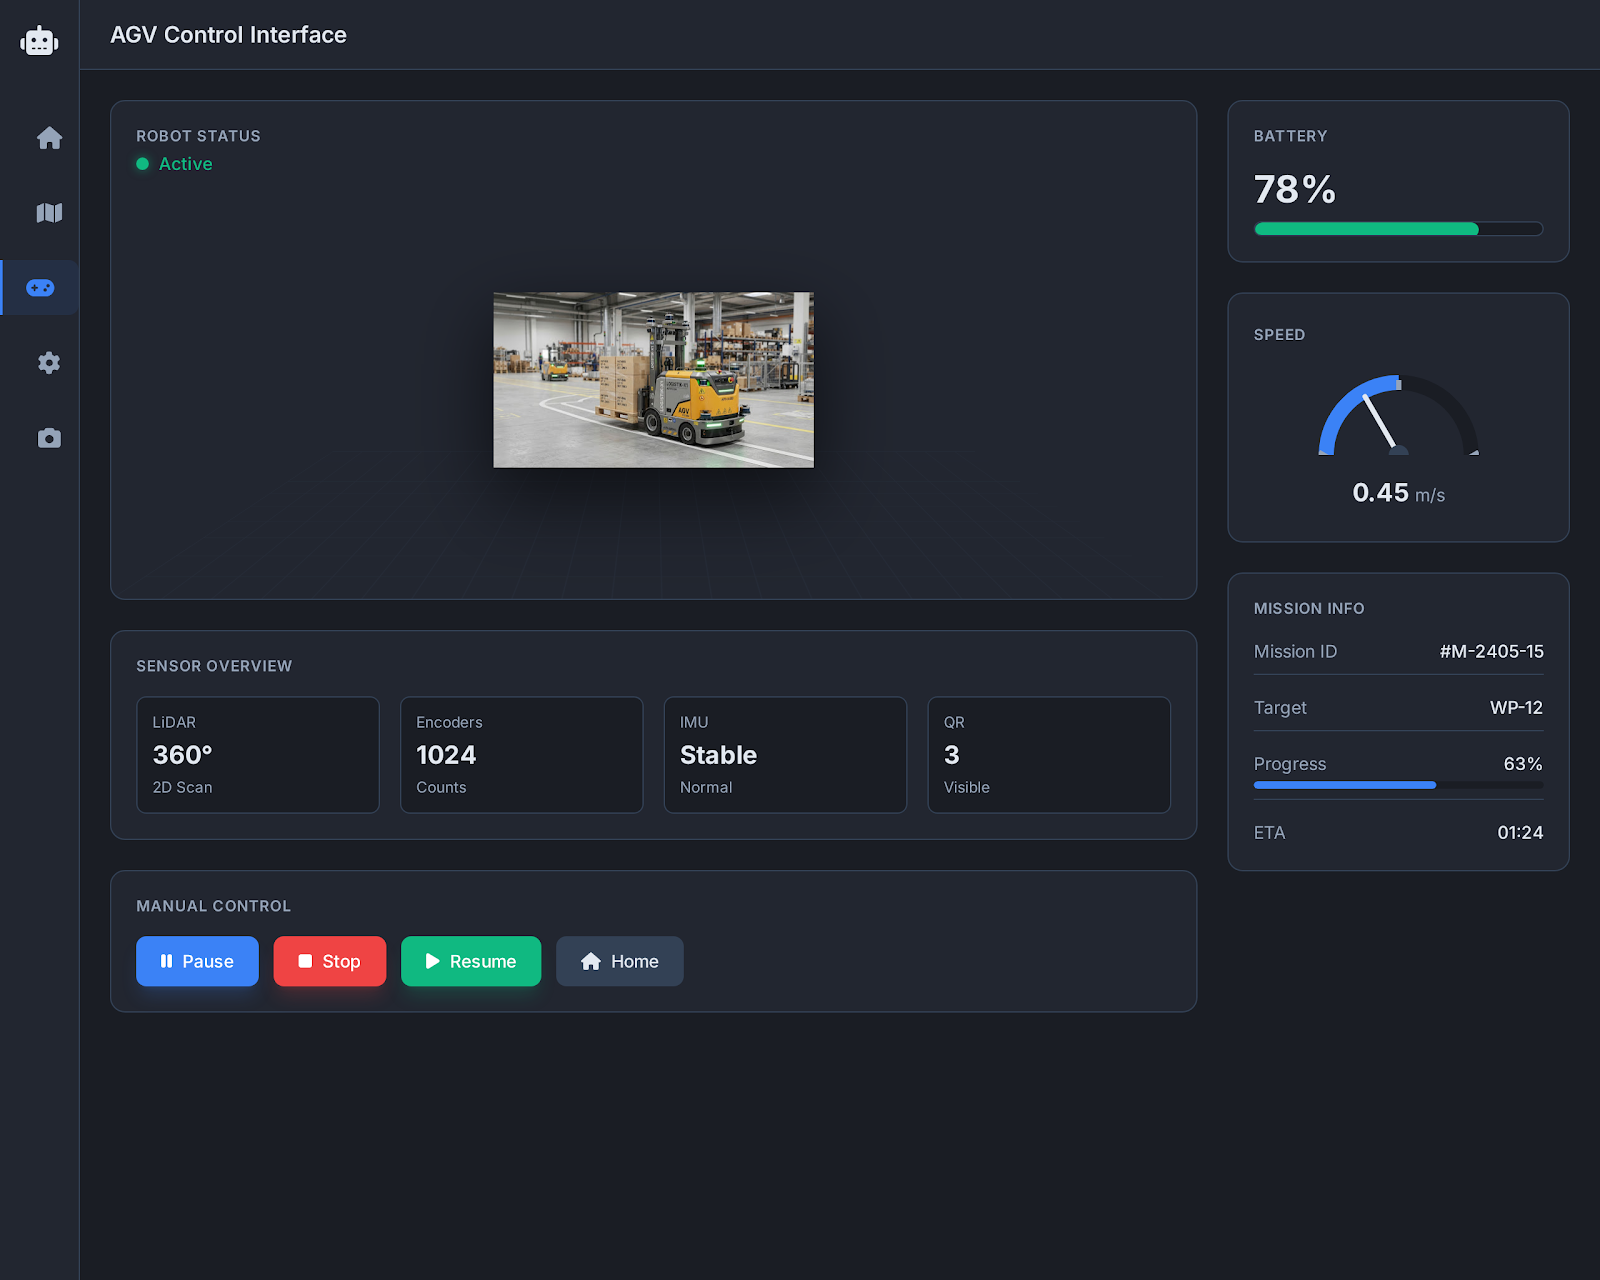
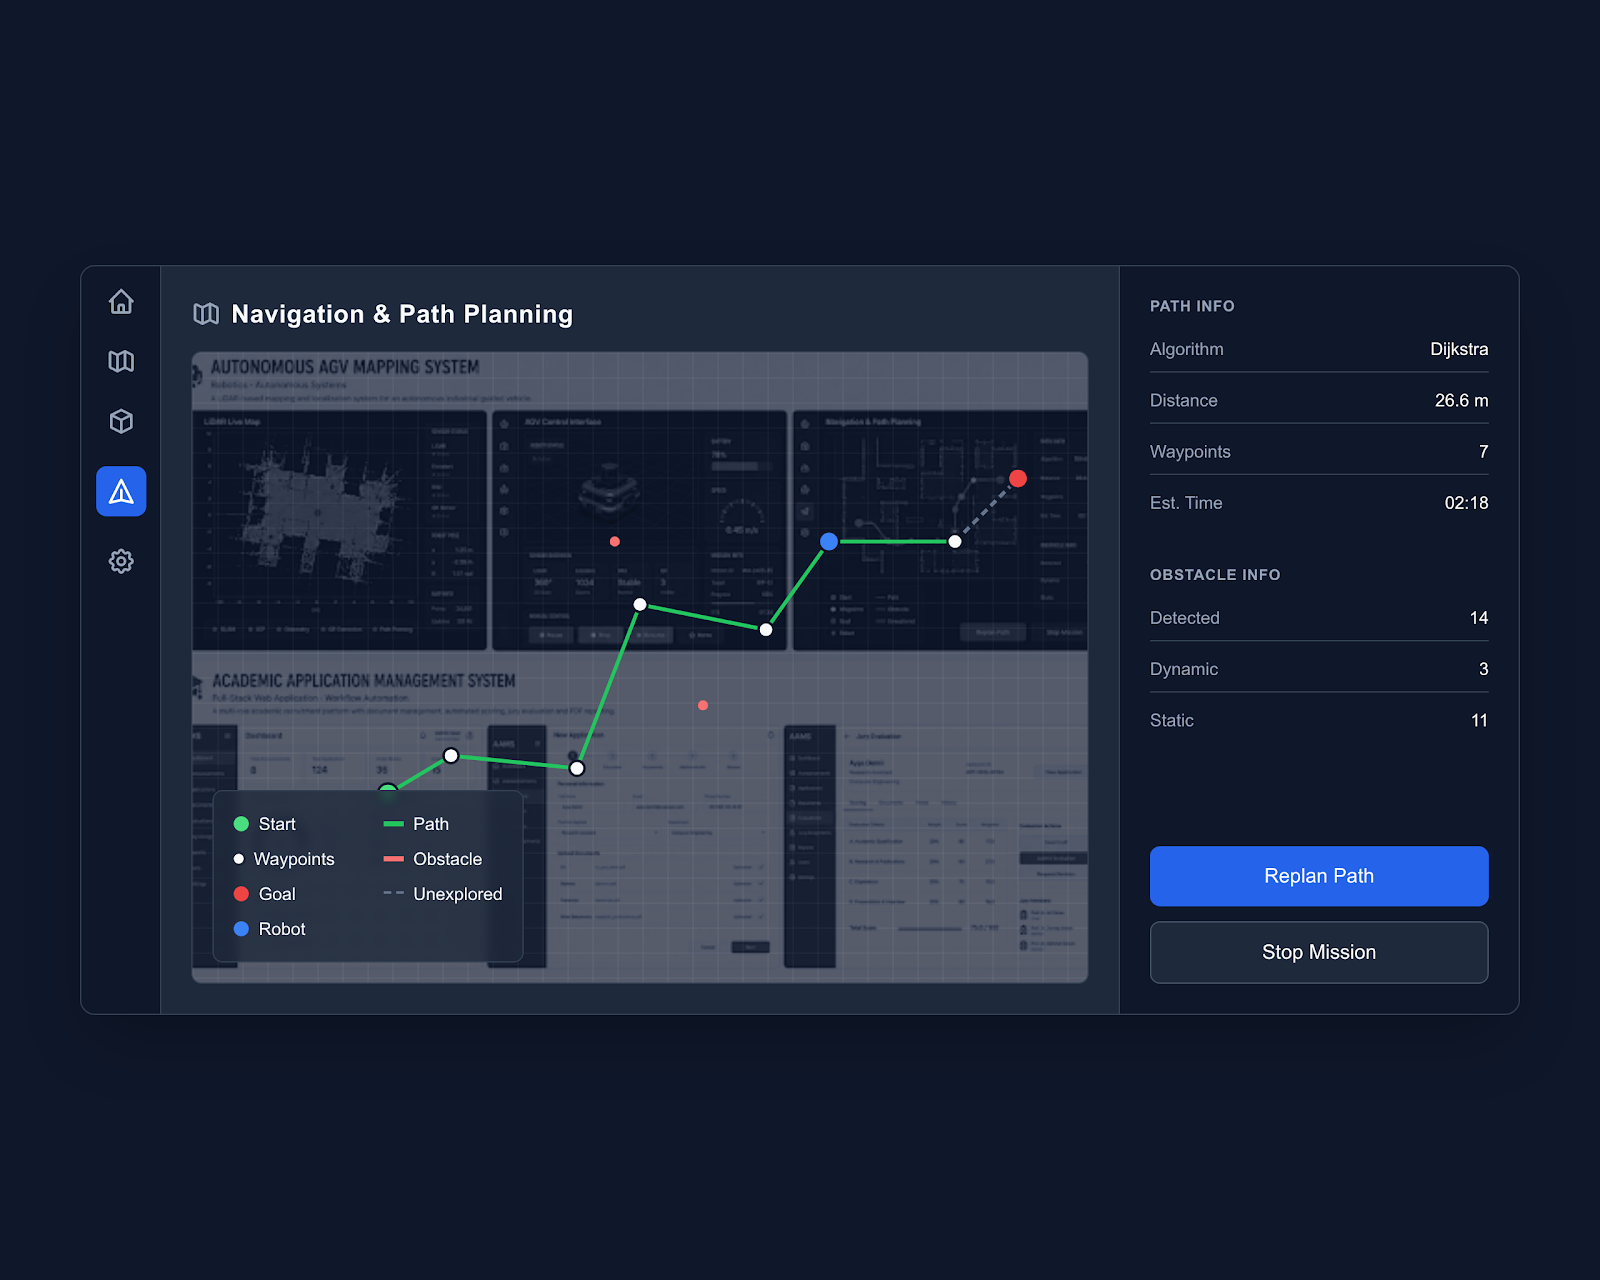
Bu proje, endüstriyel bir AGV için gerçek zamanlı haritalama, yerelleştirme ve navigasyona odaklanmaktadır. Aracın ortamını daha güvenilir bir şekilde anlamak için 2D LiDAR taramalarını, tekerlek odometrisini, IMU verilerini ve QR tabanlı mutlak konum düzeltmelerini birleştirir.
Tekerlek tabanlı odometri zamanla sapma yapar. QR yer işaretleri, tahmin edilen pozu periyodik olarak düzeltmek için bilinen referans noktaları olarak eklendi.
Ham taramalar geçici engeller ve ölçüm gürültüsü içerebilir. Filtreleme ve nokta yaşı mantığı, haritayı sabit tutmaya ve eski noktaları kaldırmaya yardımcı olur.
Çalışan görünürlüğünü, yetkinlik eşleşmesini ve operasyonel görev dağılımını iyileştirmek için tasarlanmış rol tabanlı bir iş gücü planlama platformu.
Yapay Zeka · Veri Bilimiİlaç israfı, reçete planlaması, sağlık risk analizi ve karar desteğine odaklanan veri odaklı bir araştırma projesi.
Mobil Uygulama · Yapay ZekaDoğal dille yazılan istekleri kişisel ve ortak planlara dönüştüren yapay zeka destekli bir planlama uygulaması.
Fikrinizin arkasındaki iş akışını, teknik gereksinimleri ve ürün yönünü konuşalım.
Projenizden Bahsedin