⚠
Akkumulierter Positionierungsfehler
Radbasierte Odometrie driftet mit der Zeit ab. QR-Landmarken wurden als bekannte Referenzpunkte eingeführt, um die geschätzte Pose periodisch zu korrigieren.
Ein LiDAR-basiertes Kartierungs- und Lokalisierungssystem für ein autonomes industrielles fahrerloses Transportfahrzeug (AGV).
2024–2026
Prototyp
Kartierungssoftware, Sensorverarbeitung, Schnittstellenintegration
Wettbewerb & Unabhängige Entwicklung
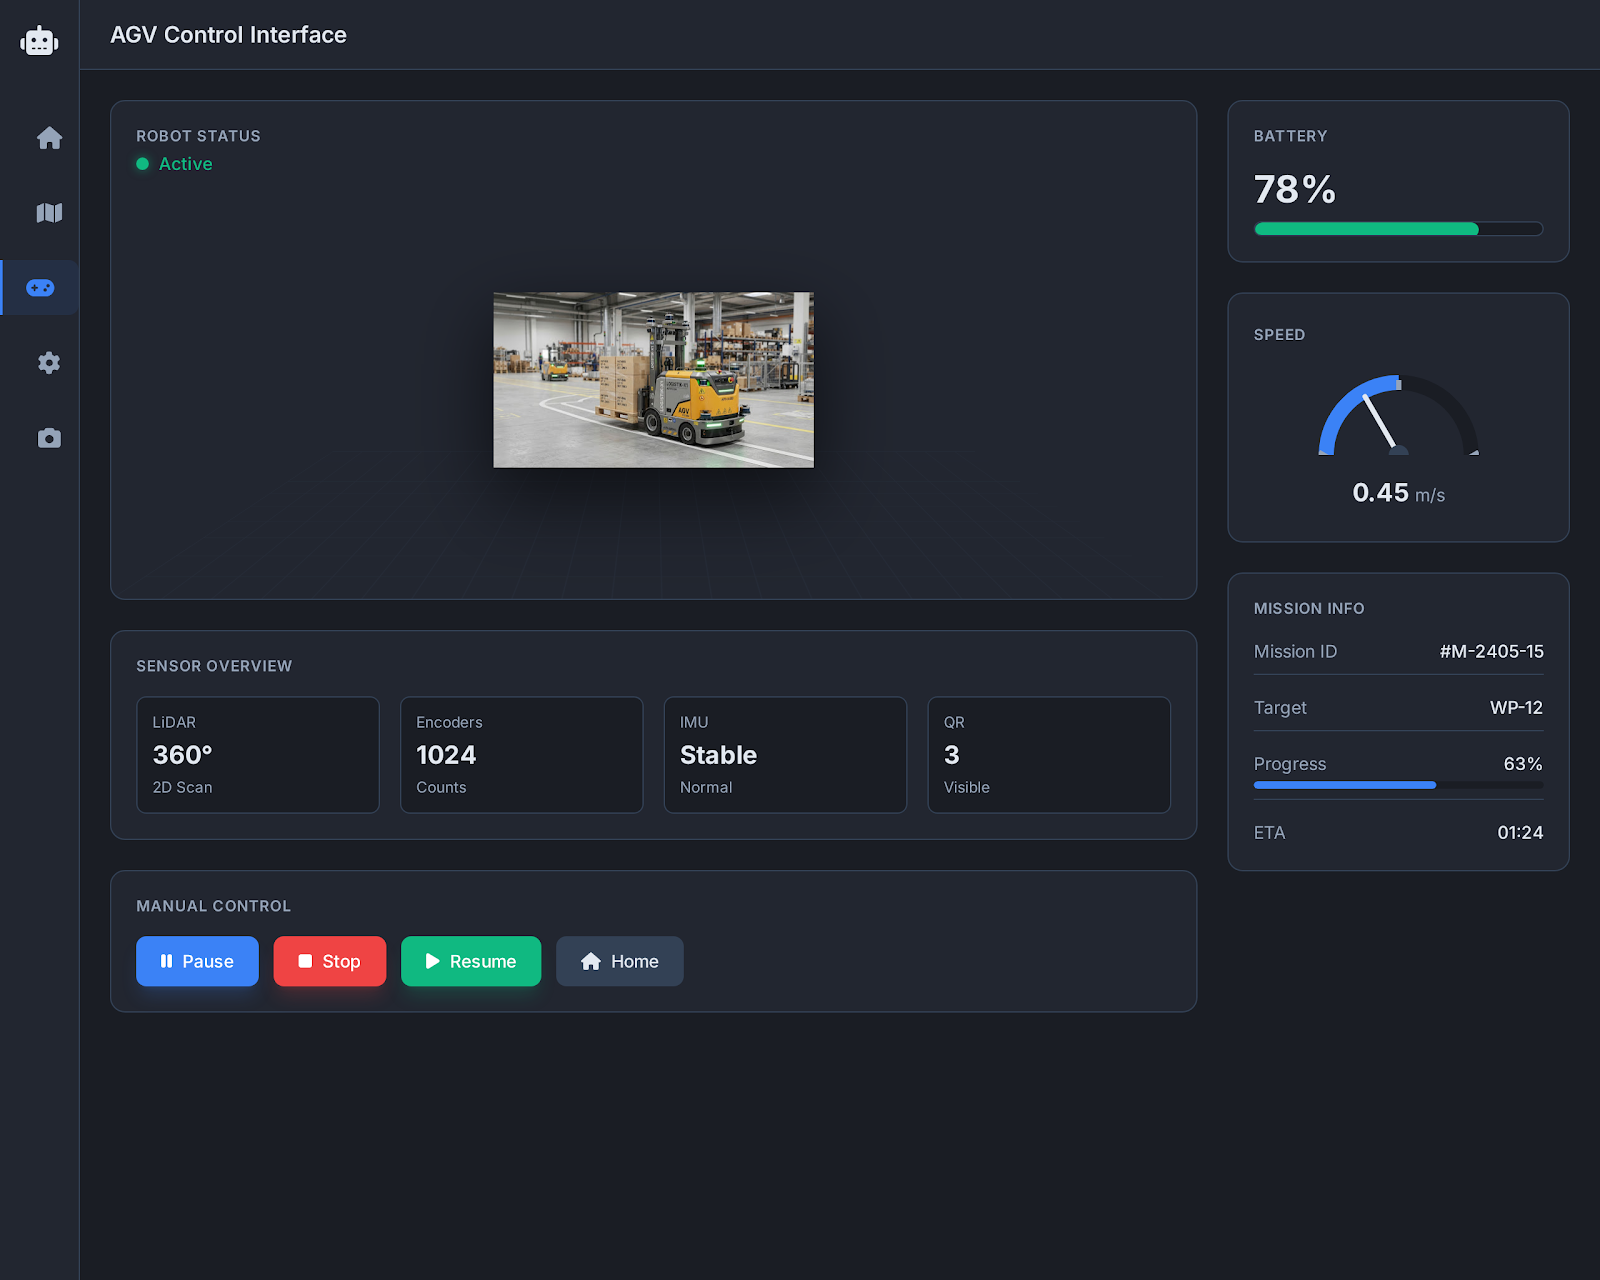
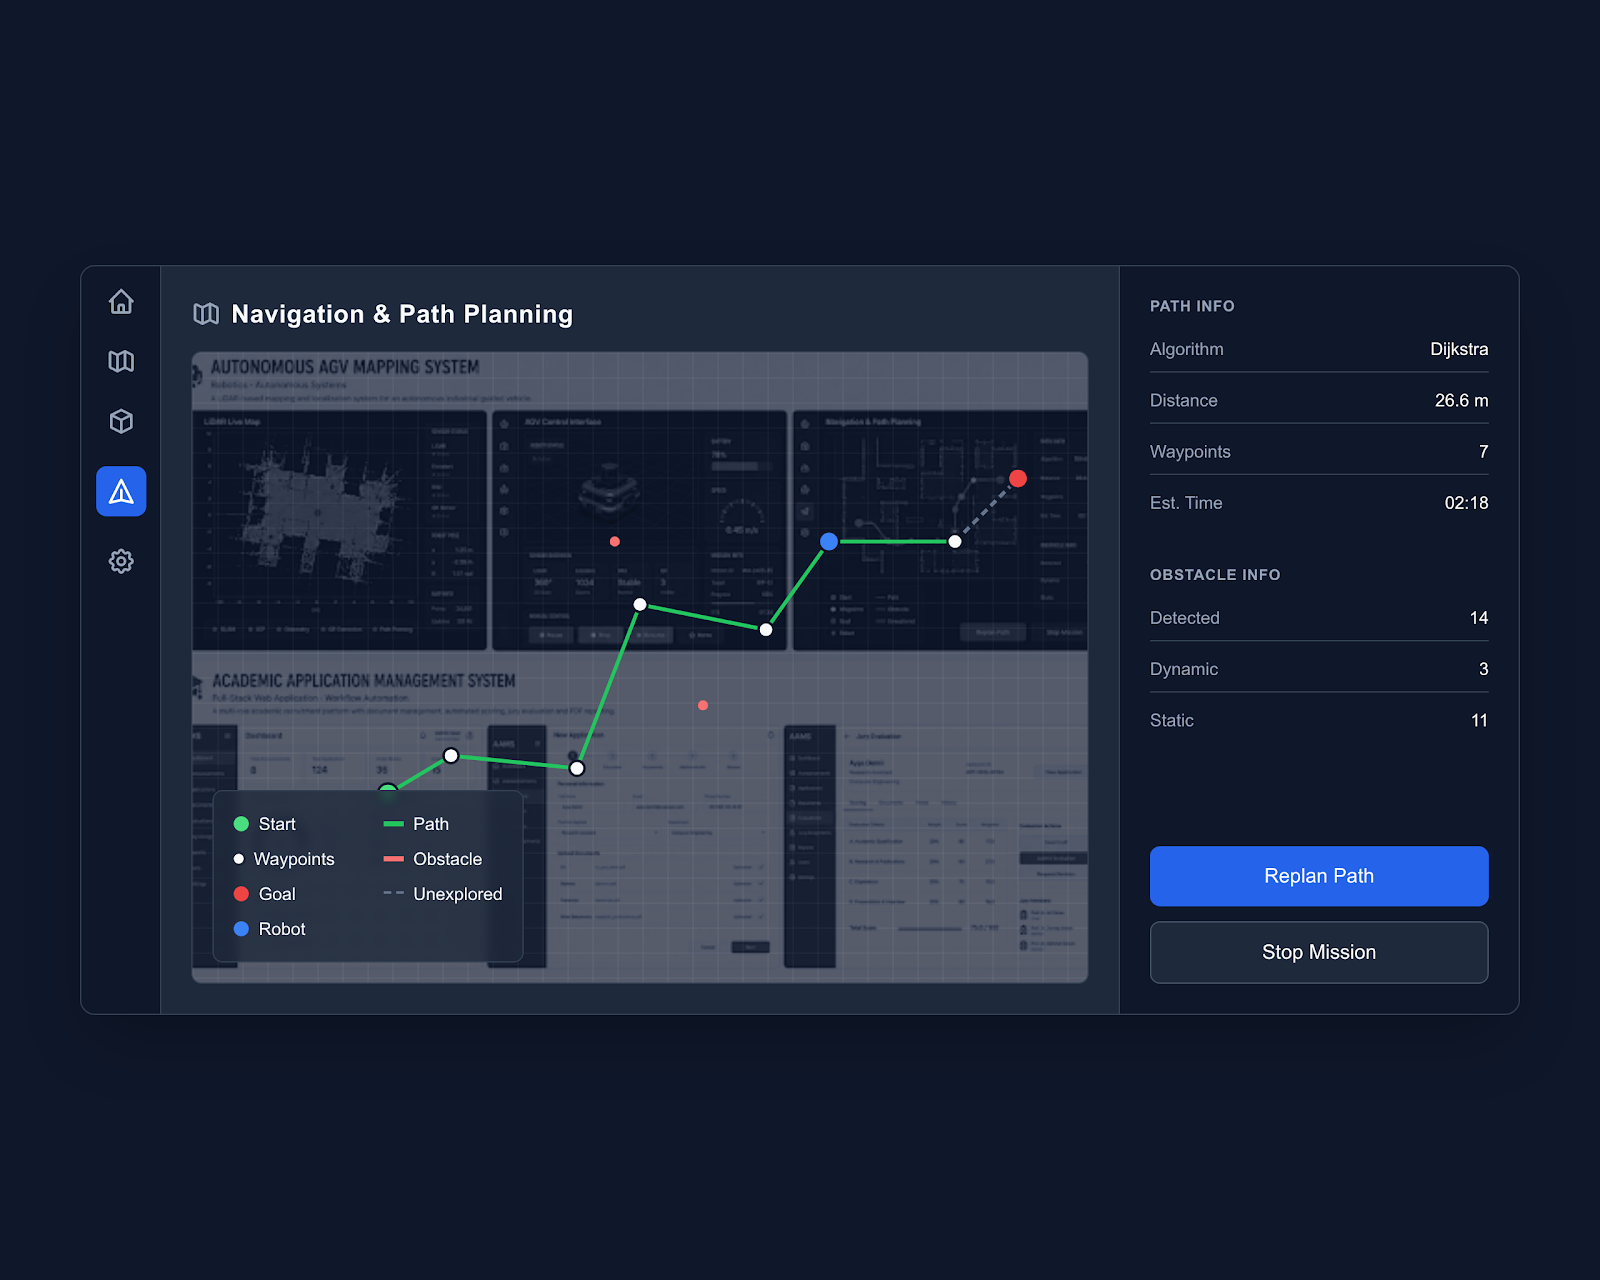
Dieses Projekt konzentriert sich auf die Kartierung, Lokalisierung und Navigation in Echtzeit für ein industrielles AGV. Es kombiniert 2D-LiDAR-Scans, Rad-Odometrie, IMU-Daten und QR-basierte absolute Positionskorrekturen, um ein zuverlässigeres Verständnis der Umgebung des Fahrzeugs aufzubauen.
Radbasierte Odometrie driftet mit der Zeit ab. QR-Landmarken wurden als bekannte Referenzpunkte eingeführt, um die geschätzte Pose periodisch zu korrigieren.
Rohscans können vorübergehende Hindernisse und Messrauschen enthalten. Filterung und Punktalterlogik helfen, die Karte stabil zu halten und veraltete Punkte zu entfernen.
Eine rollenbasierte Personalplanungsplattform, die entwickelt wurde, um die Mitarbeitersichtbarkeit, den Kompetenzabgleich und die operative Aufgabenzuweisung zu verbessern.
Künstliche Intelligenz · Data ScienceEin datengetriebenes Forschungsprojekt, das sich auf Medikamentenverschwendung, Verschreibungsplanung, Gesundheitsrisikoanalyse und Entscheidungsunterstützung konzentriert.
Mobile Anwendung · Künstliche IntelligenzEine KI-gestützte Planungsanwendung, die Anfragen in natürlicher Sprache in persönliche und gemeinsame Pläne umwandelt.
Lassen Sie uns den Workflow, die technischen Anforderungen und die Produktrichtung hinter Ihrer Idee besprechen.
Besprechen Sie Ihr Projekt